


導入
サーボ アクチュエーター、ロボット ジョイント ドライブ、UAV 推進ユニット、器用なハンド モーターなどの小型モーターでは、効率は紙の上で交渉できる仕様ではありません。これは、エンジニアが時々見落とす、ステーターコアのケイ素鋼積層の厚さを含む、磁気回路におけるあらゆる材料の選択の結果です。
このガイドではその方法について説明しますケイ素鋼の厚さは、小型高速モーターの鉄損、モーター効率、動作温度に影響し、アプリケーションに合わせて 0.20 mm、0.27 mm、0.35 mm グレードを選択する方法を説明します。
1. 鉄損とは何か、また小型モーターにおいて鉄損が重要となる理由
鉄損 (コア損失とも呼ばれる) は、磁場が循環するたびにケイ素鋼コア内で熱として放散されるエネルギーです。これには 2 つのコンポーネントがあります。
- ヒステリシス損失: 各サイクルの磁区を再調整するために消費されるエネルギー。周波数とグレードの保磁力に比例します。
- 渦電流損: 磁束の変化によってコア内に誘導される循環電流。に比例四角ラミネートの厚さと周波数の両方。
50 Hz で動作する大型の低速産業用モーターでは、0.50 mm の積層でも渦電流損失を管理できます。 6,000 RPM で回転するサーボ、15,000 RPM で回転する UAV モーター、または 12 極対を備えたフレームレスの器用なハンドモーターなどの小型高速モーターでは、電気周波数ははるかに高く、厚い積層に対する渦電流の影響は深刻になります。
6 極対で 6,000 RPM の場合、電気周波数は 600 Hz です。渦電流損失は厚さの二乗に比例します。積層を 0.35 mm から 0.20 mm に切り替えると、渦電流損失が約減少します。67%同じ磁束密度で。
2. 小型モータ用途向けの標準厚さ3グレード
HIMAGNET は、さまざまなモーター速度範囲に合わせて 3 つの積層厚さで動作します。
| 厚さ | 代表的なグレード | 鉄損 W/kg @ 1T / 400Hz | 最適な用途 | 相対コスト |
|---|---|---|---|---|
| 0.35 mm | 35W300 / 35W270 | ~28 ~ 35 W/kg | 産業用サーボ 3,000 RPM 以下、低速トルクモーター | 低い |
| 0.27 mm | 27W230 / 27W250 | ~18 ~ 24 W/kg | 中速サーボ 3,000 ~ 8,000 RPM、ロボット関節アクチュエーター | 中くらい |
| 0.20 mm | 20W1200H / 20W1500H | ~10 ~ 14 W/kg | 8,000 RPM 以上の高速モーター、UAV、器用なハンドフレームレスモーター | 高い |
W/kg の数値は 400 Hz / 1 T での値です。実際の損失は磁束密度、周波数、グレードによって異なります。動作点の積層データシートを必ず確認してください。
3. 鉄損がモーター効率と熱ヘッドルームに与える影響
鉄損はモーターの発熱に直接影響します。熱質量と表面積が限られた小型モーターでは、過剰な鉄損により巻線温度が上昇し、絶縁劣化が促進され、定格トルクに達する前に熱ディレーティングが引き起こされる可能性があります。
動作速度で 8 W の鉄損を生成する 0.35 mm の積層を備えた 60 W のサーボ モーター コアを考えてみましょう。 0.20 mm ラミネートに切り替えると、消費電力は約 2.5 W に減少し、5.5 W 節約されます。このサイズのモーターでは、その違いは次のとおりです。
- 定常状態の巻線温度を推定値だけ低下させます。15~25度(熱抵抗による)
- おおよそ許容されます8 ~ 12% 高い連続トルク熱限界の前に
- 巻線と磁石の熱サイクル応力を軽減することで、モーターの耐用年数を延ばします。
のためにネオジム磁石動作温度が低いということは、不可逆減磁に対する安全マージンがより優れていることも意味します。これは、中程度の保磁力を持つ N42H や N45SH などのグレードを指定する際の重要な考慮事項です。
4. 積層厚さと磁石グレードの関係
珪素鋼の選定と磁石のグレードの選択は独立した決定ではありません。これらは、磁石の BH 曲線上の動作点および熱管理を通じて相互作用します。
- 積層が厚い → 鉄損が高い → 動作温度が高い → 磁石にはより高い H が必要CJ(保磁力)減磁を避けるため。これは通常、標準の N の代わりに H または SH 接尾辞グレードを指定することを意味します。
- 積層が薄い → 鉄損が低い → 温度が低い → 標準の N または M 接尾辞の磁石グレードで十分な場合がある、磁石のコストを削減します。
これが、HIMAGNET がモーター設計レビューの一環として積層と磁石の選択を一緒に評価する理由です。両方を個別に最適化すると、多くの場合、回避可能な鉄損を補償するために過剰な仕様の磁石が生成されます。
5. 薄いゲージでのスタンピング精度とスロット形状
ラミネートの薄層化は材料だけの問題ではなく、より厳密なスタンピング精度が求められます。 0.20 mm では、バリの高さを 0.015 mm 未満に制御して、確実にしっかりと積層し、効率の向上を無効にする積層間のショートを回避する必要があります。
薄いラミネートの主な製造要件:
- 順送金型スタンピングスロット幾何公差を維持するためのファインピッチツールを使用
- バリのないエッジ: ダイのクリアランス (通常は材料の厚さの 3 ~ 5%) と工具のメンテナンス スケジュールによって制御されます。
- スタッキングファクター 0.97 以上: 理論上の固体の高さに対して圧縮されたスタックの高さを測定することによって検証されます。
- 絶縁被覆: 150 度以上で動作するモーター用の C-5 または C-6 グレードの無機コーティング
HIMAGNET の社内スタンピング機能は、ブリッジ幅 0.8 mm までのスロット形状で 0.20 mm ~ 0.50 mm の積層厚をカバーし、ロボットや UAV アプリケーションで使用される多極数の小型モーターの要件に適合します。
6. 選択ガイド: モーターに合わせた積層厚さ
| 応用 | 速度範囲 | 極ペア | 電気周波数 | 推奨厚さ |
|---|---|---|---|---|
| 産業用サーボモーター | 3,000 RPM 以下 | 3–4 | 200Hz以下 | 0.35 mm |
| ロボット関節アクチュエータ | 3,000 ~ 6,000 RPM | 5–7 | 250~700Hz | 0.27 mm |
| 器用なハンドフレームレスモーター | 2,000 ~ 5,000 RPM | 8–12 | 270~1,000Hz | 0.20 mm |
| UAV推進モーター | 8,000 ~ 20,000 RPM | 7–14 | 930~4,700Hz | 0.20 mm |
| 高速スピンドル | 15,000 ~ 60,000 RPM | 2–3 | 500~3,000Hz | 0.20mm以下 |
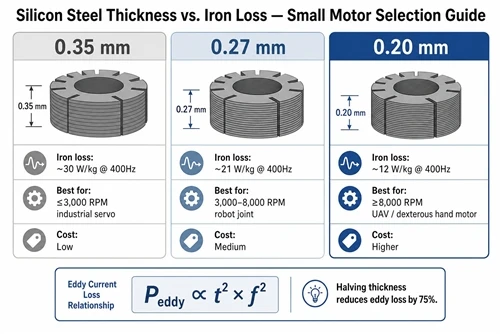
電気周波数が 400 Hz を超える場合、0.20 mm の積層が実用的なベースラインになります。 200 Hz 未満では、0.35 mm の方がコスト効率が高く、機械的に積み重ねが容易です。
7. ケイ素鋼積層板の調達チェックリスト
小型モーター開発用の積層板を調達する場合は、サプライヤーに次の点を確認してください。
- ☐ 実際の動作周波数と磁束密度での鉄損 W/kg を確認します (標準的な 50 Hz / 1.5 T データシートの値だけではありません)。
- ☐ スタッキングファクター測定レポートのリクエスト (0.20 ~ 0.27 mm で 0.97 以上が目標)
- ☐ 絶縁コーティングのグレードを指定します (標準モーターの場合は C-5、高温モーターの場合は C-6)
- ☐ バリ高さの許容差を確認します (0.20 mm 材料の場合は 0.015 mm 以下)
- ☐ 生産ツーリングに着手する前に、寸法検査用のサンプルスタックをリクエストしてください。
- ☐ ラミネートの選択を磁石のグレードのレビューと一致させます - ラミネートが薄いと、磁石の H が低下する可能性があります。CJサフィックス
HIMAGNET は、グレードの選択、熱モデリング、およびプロトタイプの検証に対するエンジニアリング サポートとともに、小型モーター開発向けに適合した積層および磁石のパッケージを提供します。私たちのチームに連絡してくださいモーターの仕様についてご相談ください。


